Dans les coulisses de xTool X1 : un défi d’ingénierie sans précédent
Et si en faire plus avec un laser ne signifiait pas accepter davantage de compromis ?
Cette question a été l’un des points de départ du xTool X1.
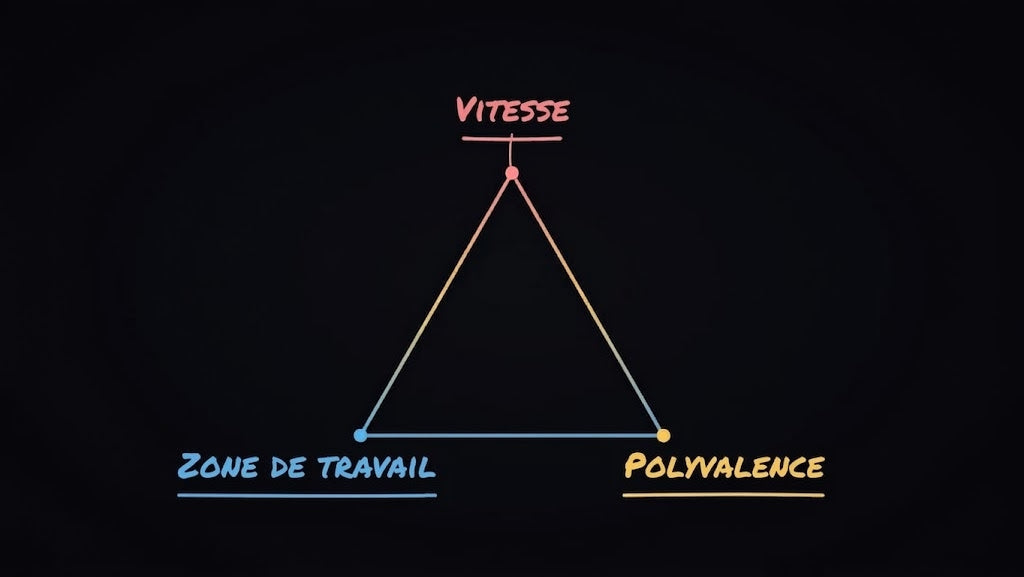
Pour de nombreux utilisateurs de laser, élargir ce qu’ils peuvent produire implique souvent de faire un compromis ailleurs. Une plus grande surface de travail peut s’accompagner d’une gravure fine plus lente. Des vitesses de gravure plus élevées peuvent imposer un champ de travail plus réduit. Et lorsqu’une entreprise passe du bois et de l’acrylique aux métaux, au verre ou à d’autres matériaux, l’étape suivante peut devenir une autre machine, un autre jeu de paramètres et un autre flux de travail à maîtriser.
Le xTool X1 a été conçu pour réduire ces compromis. L’objectif était de réunir le traitement grand format, la gravure de précision à haute vitesse et un éventail plus large de capacités laser dans une seule plateforme.
Mais cela ne pouvait pas être obtenu en ajoutant simplement davantage de matériel dans un même caisson.
Un portique et un galvo fonctionnent selon des principes fondamentalement différents. Les différentes sources laser présentent des caractéristiques optiques différentes. La vision, l’étalonnage, le contrôle de mouvement et la structure mécanique doivent tous conserver la même référence de traitement.
Au final, chaque partie du système doit s’accorder sur un point essentiel : où le laser doit arriver, comment il doit y parvenir et à quel moment il doit le faire.
Le faire fonctionner une fois en laboratoire est déjà difficile. Le maintenir précis sur une grande surface de travail, après un changement de source laser et lors d’une utilisation prolongée à haute vitesse représente un défi d’ingénierie bien plus important.
Voilà la véritable histoire derrière le xTool X1.
Une demande utilisateur simple, trois problèmes d’ingénierie complexes
Du point de vue de l’utilisateur, l’objectif semble simple : utiliser une seule machine pour traiter davantage de matériaux, réaliser des projets plus grands et continuer à graver rapidement des détails fins.
Du point de vue de l’ingénierie, cette demande franchit deux limites physiques très différentes.
La première est la source laser. Les matériaux n’absorbent pas et ne réagissent pas de la même manière selon les longueurs d’onde. Même sur un même matériau, la découpe, le marquage, la gravure profonde et les détails fins peuvent nécessiter des caractéristiques laser très différentes. Élargir l’éventail des matériaux et des procédés ne consiste donc pas simplement à augmenter la puissance d’un seul laser.
La seconde est le mouvement. Un portique couvre une grande surface de travail en déplaçant physiquement des composants mécaniques. Ces composants ont une masse et une inertie, ce qui rend les phases répétées d’accélération et de décélération importantes lors du traitement de détails denses. Un galvo déplace le point laser en déviant rapidement des miroirs. Il est extrêmement rapide sur une zone locale, mais son champ de balayage reste limité.
Traditionnellement, ces différences sont gérées par des machines séparées. L’utilisateur en assume alors la complexité : plus d’espace au sol, plus de réglages, plus de transferts de matériaux et plus de temps passé à repositionner une pièce d’une machine à l’autre.
Avec xTool X1, l’objectif était de transférer davantage de cette coordination à l’intérieur de la machine.
Cela a conduit à trois questions d’ingénierie centrales :
- Comment deux systèmes de mouvement fondamentalement différents peuvent-ils réaliser une seule tâche ?
- Comment différents lasers peuvent-ils atteindre avec précision les mêmes coordonnées de traitement ?
- Comment cette précision peut-elle rester stable dans le temps sur une base mécanique fiable ?
Hybrid Motion™, LaserSwap™ et UniCast Frame ont été développés pour répondre à ces trois questions.
Hybrid Motion™ : comment deux systèmes de mouvement peuvent-ils réaliser une seule tâche ?
Prenons l’exemple d’un grand panneau de bienvenue pour un mariage.
La forme extérieure doit être découpée, tandis que les prénoms, les motifs floraux et les autres détails doivent être finement gravés. Idéalement, l’utilisateur devrait pouvoir placer le matériau une seule fois et terminer le projet sans diviser manuellement le design, déplacer la pièce ou la réaligner.
Au départ, combiner deux technologies matures peut sembler simple : utiliser le portique pour le déplacement sur grande surface et le galvo pour les détails à haute vitesse.
En pratique, les juxtaposer ne suffit pas.
Un portique et un galvo ne parlent pas le même langage de mouvement
Un portique déplace un mécanisme physique. Un galvo modifie la position du laser en faisant pivoter des miroirs.
Lorsque l’unité galvo se déplace avec le portique, la position finale du laser dépend à la fois de la position mécanique du portique et de la déviation optique du galvo. Même si chaque système est précis séparément, cela ne rend pas automatiquement le résultat combiné précis.
La synchronisation crée un autre défi.
Les deux systèmes ont des profils de vitesse, des comportements d’accélération, des méthodes de contrôle et des caractéristiques d’erreur différents. Dans les angles, les courbes et les transitions entre zones de traitement, le système doit savoir non seulement où chaque axe doit se déplacer, mais aussi quand il doit y arriver.
Les premiers essais ont rendu une chose évidente : le portique et le galvo ne pouvaient pas être traités comme deux systèmes de mouvement indépendants. Ils devaient être conçus comme une seule architecture coordonnée.
Un système de mouvement coordonné à quatre axes
Hybrid Motion™ intègre le mouvement mécanique XY par portique et le mouvement optique XY par galvo, créant ainsi un système coordonné à quatre axes.
Le système divise d’abord un design en zones que le galvo peut traiter depuis chaque position du portique. Il planifie ensuite le trajet du portique afin de réduire les déplacements inutiles.
À partir de là, le système de contrôle génère ensemble les trajectoires mécaniques et optiques. Il synchronise leur temporisation et applique des compensations lors des accélérations, décélérations, angles, courbes et transitions entre zones.
Le portique étend la zone de traitement. Le galvo assure le balayage local à haute vitesse. Le système de contrôle les fait travailler vers la même tâche.
Pour l’utilisateur, les tâches complexes comme la segmentation du design, la transformation des coordonnées et l’alignement d’une zone à l’autre se déroulent à l’intérieur du système.
Le résultat est clair : les projets détaillés en grand format nécessitent moins de découpage manuel, moins de repositionnement du matériau et moins de réalignements répétés. Les avantages de vitesse du traitement galvo peuvent être appliqués sur une surface de projet beaucoup plus grande.
Hybrid Motion™ ne consiste donc pas simplement à faire fonctionner deux systèmes de mouvement en même temps.
Il s’agit de leur faire accomplir une seule tâche de traitement continue.
LaserSwap™ : comment différents lasers peuvent-ils atteindre le même point ?
Résoudre le défi du mouvement laisse encore une autre question.
Que se passe-t-il lorsqu’un utilisateur souhaite ajouter de nouveaux matériaux ou procédés ?
La réponse conventionnelle est souvent une autre machine.
Une alternative apparemment simple consisterait à installer davantage de têtes laser dans la même machine. Mais des têtes de traitement supplémentaires ajoutent de la masse en mouvement et de la complexité structurelle. Elles rendent aussi les futures extensions de plus en plus difficiles.
Pour xTool X1, l’équipe d’ingénierie a abordé le problème autrement : séparer la source laser de l’extrémité de traitement.
Une architecture laser évolutive
Le xTool X1 comprend une tête laser CO₂ 55 W comme extrémité de traitement.
Son extrémité de traitement galvo intègre une diode laser bleue 20 W. Des sources laser supplémentaires — notamment fibre 30 W, MOPA 60 W et UV 5 W — peuvent être connectées au moyen de packs de sources laser modulaires montés à l’arrière de la machine.
Ces sources laser externes utilisent un système de traitement galvo partagé et une architecture optique commune.
Il existe ici une distinction importante : la tête laser CO₂ 55 W est une extrémité de traitement séparée. Cela ne signifie pas que le laser CO₂ traite lui aussi au moyen de la même tête galvo partagée.
Connecter un module à la machine ne résout toutefois que le problème d’interface.
Le problème le plus difficile consiste à faire arriver chaque source laser à la bonne position de traitement.
Des longueurs d’onde différentes, un seul système de coordonnées de traitement
Les différentes sources laser ont des longueurs d’onde, une divergence de faisceau, une qualité de faisceau et des positions de montage physiques différentes.
Après la transmission et le balayage, elles doivent encore être mappées avec précision sur les mêmes coordonnées de design. Sinon, changer de source laser obligerait l’utilisateur à réaligner la pièce, ce qui irait à l’encontre de l’objectif d’un système modulaire.
LaserSwap™ a donc obligé l’équipe à repenser ensemble le chemin optique mobile, l’interface modulaire et le système d’étalonnage multi-laser.
L’équipe d’ingénierie a réalisé plus de 50 itérations de conception du chemin optique et plus de 1 000 tests d’étalonnage afin de permettre aux sources laser externes de se coupler avec précision au système de traitement galvo partagé.
À l’aide d’un motif d’étalonnage commun, le système établit un modèle d’étalonnage distinct pour chaque source laser et mappe ces modèles vers un système de coordonnées de traitement unifié.
Un algorithme de compensation Flying Galvo prend ensuite en compte des facteurs tels que les erreurs mécaniques, les tolérances d’assemblage et la distorsion du galvo. L’objectif est de maintenir des positions de traitement cohérentes, même lorsque le trajet physique du faisceau change d’une source laser à l’autre.
Un système de coordonnées unifié ne signifie pas ignorer les différences entre les lasers.
Il signifie identifier, étalonner et compenser ces différences à l’intérieur du système, afin que l’utilisateur n’ait pas à les gérer à chaque changement de source laser.
Cela signifie également que « multi-laser » ne doit pas être compris comme un déclenchement simultané de toutes les sources laser. Les différentes capacités laser sont sélectionnées selon le matériau et le procédé requis, et chaque tâche nécessite toujours les paramètres de traitement appropriés.
LaserSwap™ ne se limite donc pas à remplacer une source laser par une autre.
Le véritable défi consiste à faire en sorte que différentes longueurs d’onde arrivent avec précision au même point dans un seul système.
UniCast Frame : la précision a besoin d’une référence physique stable

Le contrôle de mouvement et l’étalonnage optique dépendent au final d’un élément physique : la structure de la machine.
Si cette structure se déplace, se déforme ou accumule des erreurs d’assemblage, la référence utilisée par les systèmes de mouvement et optiques peut changer avec elle.
Pour le xTool X1, la stabilité structurelle est donc directement liée à la capacité de Hybrid Motion™ à rester coordonné et à celle des différentes sources laser à continuer d’arriver là où le système les attend.
Pourquoi un châssis assemblé conventionnel ne suffisait pas
L’approche de développement initiale envisageait une structure assemblée plus conventionnelle, composée de nombreux composants individuels et points de connexion.
À mesure que la surface de travail et la vitesse de fonctionnement requises augmentaient, le nombre de sources potentielles d’erreur augmentait lui aussi.
Chaque jonction introduit une tolérance d’assemblage. Chaque point de connexion doit gérer les vibrations générées par les mouvements à haute vitesse et la stabilité mécanique à long terme.
Pour un système dans lequel le mouvement et l’optique s’appuient sur la même référence physique, ces petites variations comptent.
La conception structurelle devait changer.
Construire une base mécanique plus stable
UniCast Frame a été développé pour fournir une base mécanique commune et stable aux systèmes de mouvement et optiques.
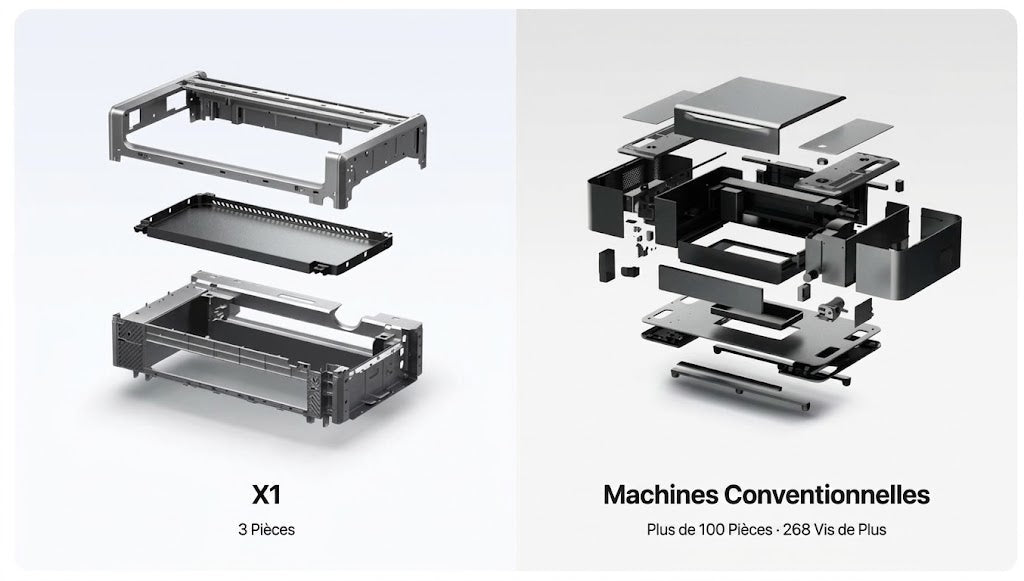
Le xTool X1 utilise trois sections de châssis en aluminium moulé sous pression, produites avec un procédé de moulage sous pression haute pression de classe 4 000 tonnes, au lieu de s’appuyer sur un assemblage conventionnel complexe composé de près de 100 pièces séparées et de 268 vis.
Les « 4 000 tonnes » correspondent à la classe de force de verrouillage de l’équipement de moulage sous pression.
Réduire le nombre de composants individuels et de points de connexion aide à raccourcir la chaîne de tolérances créée lors de l’assemblage. Les structures intégrées en aluminium sont aussi conçues pour améliorer la rigidité et la résistance aux vibrations tout en réduisant le risque de déformation à long terme.
Cela donne aux systèmes de mouvement et optiques une référence de montage plus cohérente.
Bien sûr, le moulage sous pression n’élimine pas toutes les erreurs possibles et ne signifie pas non plus que la machine n’a jamais besoin d’étalonnage.
Son rôle est plus fondamental : il donne à l’étalonnage et à la compensation une base physique plus stable sur laquelle travailler.
Pour les utilisateurs, cela compte dans la durée. La précision ne se limite pas à ce qu’une machine peut produire lors de son premier test. Elle dépend aussi de la capacité du système à continuer de fournir des détails constants et des commandes répétées après une utilisation prolongée.
UniCast Frame ne consiste donc pas simplement à rendre la machine plus solide.
Il s’agit de donner à la précision une référence mécanique capable de rester stable dans le temps.
Comment les trois systèmes font du xTool X1 une plateforme intégrée
Hybrid Motion™, LaserSwap™ et UniCast Frame répondent à des problèmes d’ingénierie différents : amplitude de mouvement, extension des sources laser et stabilité structurelle.
Mais ce ne sont pas des technologies indépendantes.
Le xTool X1 fonctionne parce que ces systèmes sont conçus autour de la même tâche de traitement.
Le système de vision identifie le matériau et la zone de traitement. L’étalonnage établit la relation entre les différentes sources laser et les méthodes de mouvement. Un cadre de coordonnées unifié relie le mouvement du portique, le balayage galvo et la position optique. Les algorithmes de compensation corrigent les erreurs mécaniques, d’assemblage et de mouvement.
Ensemble, ces couches visent à maintenir un résultat cohérent : quel que soit l’endroit où le portique se déplace, la manière dont le galvo balaye ou la source laser compatible utilisée, le laser doit toujours arriver à la position de traitement prévue.
C’est la différence essentielle entre un système intégré et une simple combinaison de plusieurs éléments matériels.
Ajouter une nouvelle source laser, par exemple, implique plus que créer un connecteur compatible. Le système optique, le modèle d’étalonnage et la configuration de traitement doivent également la prendre en charge.
De même, étendre la surface disponible pour le traitement à haute vitesse demande plus qu’une augmentation de la course mécanique. Le contrôle de mouvement, la compensation des erreurs et la stabilité structurelle doivent tous accompagner cette plage de travail élargie.
Ce n’est que lorsque ces relations sont conçues comme un système que la modularité devient réellement utile.
Les trois technologies centrales du xTool X1 convergent finalement vers le même objectif : faire fonctionner davantage de capacités comme une seule machine, plutôt que simplement ajouter davantage de capacités dans une machine.
Ce que cela signifie pour une entreprise en croissance
Pour une entreprise créative en croissance, la prochaine commande n’est pas toujours prévisible.
Aujourd’hui, il peut s’agir d’une enseigne en acrylique. Demain, d’un cadeau personnalisé en métal. Le projet suivant peut être une grande pièce murale en bois remplie de motifs détaillés.
Le xTool X1 a été conçu pour que de tels changements n’obligent pas automatiquement à reconstruire toute la configuration matérielle et tout le flux de travail.
Un atelier peut commencer avec les matériaux et procédés dont il a besoin aujourd’hui, puis ajouter des capacités laser compatibles à mesure que la demande évolue. La gravure détaillée grand format peut nécessiter moins de découpage manuel du design et moins de repositionnement. Les tâches multi-procédés peuvent réduire le besoin de déplacer les pièces entre des machines séparées, tout en diminuant les réglages répétés, la gestion des paramètres et l’apprentissage de différents systèmes.
Cette approche peut être particulièrement précieuse pour les petits ateliers où l’espace est limité et où les types de commandes changent fréquemment.
Dans le même temps, une plateforme tout-en-un n’est pas équivalente à plusieurs machines dédiées fonctionnant en parallèle.
Pour les entreprises qui doivent exécuter plusieurs procédés en continu au même moment, des équipements dédiés peuvent encore offrir des avantages importants en capacité de production parallèle.
Le xTool X1 propose une autre approche : une plateforme unifiée dont les capacités de traitement peuvent évoluer avec la croissance de l’entreprise.
L’un des lasers les plus complexes que nous ayons jamais conçus
« L’un des lasers les plus complexes que nous ayons jamais conçus » décrit finalement un objectif qui semble simple, mais qui est extrêmement difficile à réaliser sur le plan de l’ingénierie.
Différentes sources laser, différents systèmes de mouvement et différentes tâches de traitement doivent tous fonctionner de manière fiable dans une seule machine.
Plus le système d’ingénierie peut gérer la conversion des coordonnées, l’étalonnage optique, la compensation du mouvement et la coordination du flux de travail, moins l’utilisateur doit gérer cette complexité.
C’est pourquoi le xTool X1 a choisi la voie d’ingénierie la plus exigeante.
Le but n’est pas d’obliger les utilisateurs à comprendre toute la complexité de la machine. Il est de leur permettre de passer plus de temps à réfléchir à ce qu’ils veulent créer, vendre et fabriquer ensuite.
Une grande ingénierie n’ajoute pas de complexité. Elle supprime des limites.
FAQ
Que signifie « quatre axes » dans Hybrid Motion™ ?
Les quatre axes correspondent aux axes mécaniques X/Y du portique et aux deux axes de balayage optique du galvo. Un système de contrôle unifié les coordonne afin que le portique gère le positionnement sur grande surface tandis que le galvo réalise le balayage local à haute vitesse.
LaserSwap™ signifie-t-il que chaque source laser utilise la même tête de traitement ?
Non. Les sources laser externes compatibles se connectent au système de traitement galvo partagé, dont l’extrémité de traitement intègre la diode laser bleue 20 W.
Le laser CO₂ 55 W du xTool X1 utilise une tête de traitement séparée. L’expression « système galvo partagé » ne doit pas être interprétée comme signifiant que le laser CO₂ traite lui aussi par cette même tête galvo.
Un système multi-laser signifie-t-il que plusieurs sources laser fonctionnent en même temps ?
Non. La plateforme peut actuellement prendre en charge jusqu’à trois sources laser, utilisables de manière séquentielle au sein d’une même tâche selon les besoins de chaque procédé. Le système bascule automatiquement entre elles, sans remplacement ni commutation manuelle. Les sources laser n’émettent pas simultanément : chacune fonctionne pendant l’étape de traitement qui lui est attribuée, avec le matériau et les paramètres de traitement appropriés.
Un seul xTool X1 peut-il remplacer la capacité de production de plusieurs machines ?
Disposer de plusieurs capacités de traitement n’est pas équivalent à la capacité parallèle de plusieurs machines indépendantes.
Le xTool X1 est conçu pour les utilisateurs qui souhaitent consolider leurs flux de travail, gagner de l’espace et étendre leurs capacités selon les besoins. Les entreprises qui doivent faire fonctionner plusieurs procédés en continu au même moment doivent toujours planifier leur équipement en fonction de la capacité de production requise.
Pour plus de questions, veuillez rejoindre notre groupe Facebook pour vous inspirer !
Rejoignez-Nous